この記事の読み方8のポイント
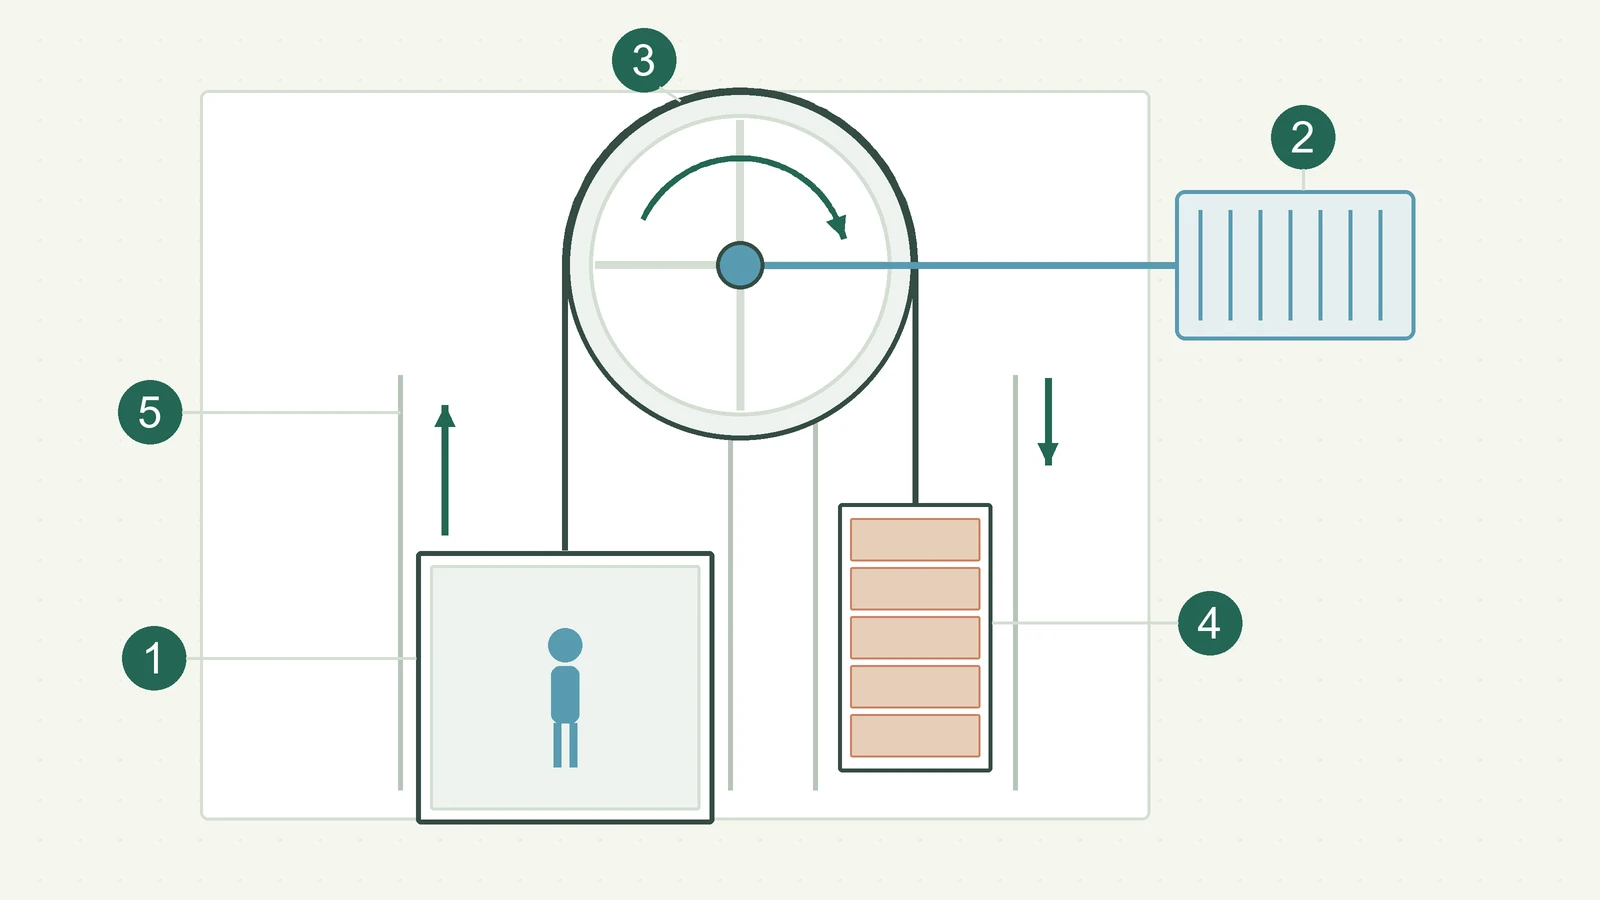
- かごと枠:乗客を運び、主ロープなどでつり下げる
- モーター:駆動シーブを回す
- 駆動シーブとロープ:接触する部分の摩擦で力を伝える
- つり合いおもり:反対向きに動き、持ち上げる負担を減らす
- ガイドレール:かごやおもりの移動を案内する
行き先の指示から、床へ合わせるまで。
トラクション式の通常運転を、役割で追います。実配線・故障時の作動順序ではなく、非常止めを毎階の着床に使う図ではありません。
呼び・行き先を制御へ登録し、扉や施錠などの状態を確認します。ボタンが直接モーターを回すわけではありません。
- 01
行き先と運転条件を扱う
呼び・行き先を制御へ登録し、扉や施錠などの状態を確認します。ボタンが直接モーターを回すわけではありません。
- 02
回転を上下の移動へ変える
駆動シーブとロープなどの接触で力を伝え、かごとつり合いおもりを逆向きに動かします。
- 03
速さと位置を調整する
モーターを制御して加速・減速し、目的階の床へ合わせます。時間だけで位置を決める説明にはしません。
- 04
保持して、停止階で扉を開く
停止位置を保持し、かごとその階の乗場の扉を開きます。非常止めで毎回着床するわけではありません。
役割模型。つり方・ロープ本数・制御方式・装置の配置と搭載条件は機種で異なります。保守・修理・救出の手順ではありません。
かごが上がると、反対側のおもりは下がる
エレベーターの扉の奥には、人が乗る「かご」だけでなく、かごを案内するレールや、反対側で動くつり合いおもりがあります。ここでは、ロープと駆動する滑車の間の摩擦を利用する、トラクション式のロープ式エレベーターを中心に追います。
図1の大きな輪は、駆動シーブと呼ばれる滑車です。モーターの回転を受け、かご側とおもり側をつなぐロープを動かします。ロープを糸巻きのように次々に蓄えるのではなく、接触する部分で力を伝えるのが要点です。巻上機は、この駆動と制動を担う装置です。
図では、かごが上がる例を描きました。滑車が時計回りに回ると、左のロープは上へ、右は下へ移り、かごとおもりが逆向きに動きます。ロープはかご室の天井板ではなく、かごを支える枠などで荷重を受けます。レールは横方向の動きを案内し、主にかごをつり下げるロープとは別の仕事をします。
これは1対1のつり方を単純化した図です。実物には複数のロープやベルトを使う構成があり、ロープを折り返す滑車を追加したつり方もあります。図の一本を実機の本数と考えたり、すべての機械の部品配置と考えたりしないでください。かごの移動と駆動シーブの回転の関係を読むため、そらせ車・取付金具・調速機用の別のロープなどは省いています。
つり合いおもりは、いつも乗客と同じ重さではない
おもりの目的は、モーターが毎回かご全体の重さを一方的に持ち上げる負担を減らすことです。一般的な設定では、空のかごに、定格の積載量の一部を加えた重さとつり合うようにします。乗客が一人増えるたびに、おもりの重さが自動で同じだけ増える仕組みではありません。
図2のPC左/スマホ上では乗客を含むかご側が軽く、右/下では重い状態を表します。おもりの積み方は同じです。下向きの青と橙の矢印は、重力による負荷の大小を比べる記号で、かごの進行方向でも、ロープの張力の測定値でもありません。描いた人数で実際のつり合い条件が決まるわけでもありません。
モーターは両側の重さの差に加え、加速や摩擦などに対して仕事をします。つり合いが近ければ必要な力を減らせますが、「同じ重さなら電気も制御もいらない」とはなりません。速さを変える仕事と、止まった位置を保持する仕事は残ります。
乗れる限度を扱う過荷重の検知も、おもりの重さを変える機構とは別です。定員・積載量の表示と機械の案内に従います。重さの関係を理解するために、乗り過ぎや異常動作を試す必要はありません。

- かご側が軽い:青の負荷を橙より小さく表す
- かご側が重い:青の負荷を橙より大きく表す
床に合わせて止まるには、速さと位置を扱う
行き先の階を登録すると、制御装置が運行を指示します。通常の運転では、扉などの条件を確認して発進し、モーターの回転を調整して加速します。目的階に近づいたら減速し、かごの床を乗場の床へ合わせます。この位置合わせを着床と呼びます。
単に一定時間だけモーターを回すのでは、乗客の重さや移動距離が変わったときに床の高さを合わせられません。位置・速度の情報を使い、現在の動きと目標を比べて調整します。インバータでモーターへの電力を制御する構成では、滑らかな加減速と精密な停止を行います。センサーの種類や配置、制御方法は機種によって異なります。
停止位置で保持する巻上機のブレーキと、普段の速度を調整するモーター制御は、仕事を分けて考えます。毎階の停止で、かごの非常止め装置がレールをつかんでいるわけではありません。
↔ 表が収まらない場合は、横にスクロールして比較できます。
| 仕事 | 主に扱うもの | 混同しやすい別の仕事 |
|---|---|---|
| 普段の加速・減速と着床 | モーター・制御装置・位置や速度の情報 | 非常止めで毎回急停止すること |
| 停止位置の保持・制動 | 巻上機のブレーキ | かごを案内するガイドレール |
| 異常な速度への備え | 調速機と非常止めなど | 行き先を選ぶ通常の運行制御 |
| 底部での衝撃の緩和 | 緩衝器 | 日常の着床やブレーキの代わり |
二組の扉が、かごと各階の乗場を区切る
かごには、一緒に移動する扉があります。建物の各階には、その階の乗場を昇降路から区切る扉があります。停止した階では、二組の扉が連動して開閉します。見えている扉一枚だけが、すべての階を移動しているわけではありません。
通常の運転は、かごと乗場の扉が閉じ、必要な施錠などの条件が成立したことを確認して行います。かごがいない階の乗場の扉には、昇降路への転落を防ぐためのロックがあります。扉を閉じた状態の確認と、扉を開けるための機械的な連動は、それぞれ意味があります。
扉の閉じ際に人や物を検知する装置と、閉扉・施錠の確認も別です。検知方法や対象には条件があるので、手・足・荷物を差し込んで止める使い方はしません。乗り降りを待ってもらうときは、表示された開ボタンを使います。
さらに、扉が開いた状態でかごが動く異常への備えとして、戸開走行保護装置があります。扉やかごの位置などを監視し、異常な移動に対して制動する役割です。装置の構成と搭載状況は機械ごとに異なり、扉のスイッチ一つだけですべての故障を防げる、という説明にはしません。
異常時の停止は、一つの部品に任せない
図3は三つの役割を分けた見取り図です。PCの上の1は巻上機側のブレーキ、右の2は速度を監視する調速機と、かご側でレールに作用する非常止め、下の3は底部の緩衝器を表します。スマホでは同じ三つの役割を縦に並べています。PCの線は説明対象を指す線で、配線でも「必ずこの順に壊れて次が働く」という順序でもありません。
調速機は、かごの異常な速度を監視する装置です。速度超過の状況に応じて駆動を止めてブレーキを働かせたり、非常止め装置へつないだりします。非常止めは、かご側の装置がガイドレールに作用して降下を止める仕事です。主ロープをつかむ装置と考えないことが大切です。
主ロープと、調速機の動きをかご側の非常止めへ伝えるロープは別です。図1は駆動を理解するための図なので、後者を描いていません。図3もロープの取り回しや楔の形状を省いた役割図で、点検・修理の手順には使えません。
昇降路の端には、行き過ぎを検知して減速・停止する仕組みもあります。底部の緩衝器は、かごやおもりが行き過ぎて接触した際の衝撃を和らげます。ばねや油の抵抗を使う構成があり、毎階そこで受け止める装置ではありません。
これらは異なる異常に備える装置で、通常の制御・機械の強度・定期的な点検と合わせて働きます。装置があるという説明を、「故障しない」「どんな条件でも絶対に安全」という保証に置き換えることはできません。

- 巻上機のブレーキ:回転の制動と停止位置の保持
- 調速機と非常止め:異常な速度を監視し、かご側でレールに作用する停止へつなぐ
- 緩衝器:底部でかごやおもりが接触した際の衝撃を緩和する
下がると発電する、とは限らない
かごとおもりの重さに差があると、重い側が下がる動きでは、重力が機械を回す側に働きます。例えば、乗客を含むかご側がおもりより重く、そのかごが下降するときや、かご側が軽く、おもりが下がってかごが上昇するときが該当します。
この動きでモーターを発電側に使い、電気を取り出す運転が回生です。発電機で外から軸を回して電気を取り出す働きとつながっています。かごが下がるという方向だけでは、回生かどうかは決まりません。重さの関係、速度の変化、損失なども関係します。
発生した電気を建物内の電力として再利用するには、対応した電力変換装置などが必要です。回生の可能性と、実際に電気を回収・再利用する設備は区別します。すべてのエレベーターが同じ割合で省エネになるわけではありません。これは新たにエネルギーが生まれる現象ではなく、重い側が下がるときなどのエネルギーを利用する話です。
回生電力の利用と、停電時に最寄り階などへ移動する機能も別です。後者には予備電源や対応する制御が必要で、回生という言葉だけで停電中も通常運転できるとは判断できません。
機械室の有無と、持ち上げ方の違いを分ける
屋上に機械室があるタイプでは、巻上機や制御装置をその室に置きます。機械室レスのロープ式では、それらを小型化して昇降路内などへ配置します。専用の屋上機械室がなくても、モーターや制御装置がなくなったわけではありません。
一方、油圧式は、電動ポンプと油圧ジャッキを使う方式です。伸び縮みするプランジャーでかごを直接持ち上げる直接式と、その動きでロープを引いてかごを動かす間接式があります。「油圧式だからロープを使わない」とまとめると、間接式を説明できません。
↔ 表が収まらない場合は、横にスクロールして比較できます。
| 比べる観点 | 機械室ありのロープ式 | 機械室レスのロープ式 | 油圧式 |
|---|---|---|---|
| 駆動の中心 | 巻上機 | 巻上機 | ポンプと油圧ジャッキ |
| 機器の置き方 | 専用の機械室を使う構成 | 昇降路内などへ機器を配置 | パワーユニットなどを配置 |
| かごへ動きを伝える | ロープなど | ロープなど | 直接押す方式と、ロープを引く方式 |
| この記事の図との関係 | トラクション式の基本を単純化 | つり方・配置は図と異なる場合がある | 図1の駆動原理をそのまま当てはめない |
図の配置だけで外から方式を判定したり、どれか一つをすべての建物に最適と決めたりする記事ではありません。建物の条件、移動する高さ、積載量などに合わせ、駆動と配置を選びます。
ボタンは運行への指示、止まったときは連絡をする
乗場の呼びボタンや、かご内の行き先ボタンは、モーターへ直接電源をつなぐスイッチではありません。運行の要求として制御装置が扱います。複数台がある場合には、各かごの位置・方向・登録された呼びなどを使い、どのかごを向かわせるかを割り振る群管理もあります。
待ち時間は移動速度だけでなく、かごの位置、途中の停止、乗降の時間、運行の割り振りにも関わります。ボタンを連打すれば力が増して速く上がる、という仕組みではありません。
途中で止まって扉が開かない場合は、かご内の非常連絡装置や表示された連絡方法を使い、管理者・保守担当の案内を待ちます。無理に扉を開けたり、自分で昇降路へ出たりしません。地震や停電への対応機能は設備によって異なります。機械の表示と係員の指示に従い、仕組みの記事を救出操作の手順として使わないでください。
エスカレーターでは、一つのかごではなく、多数の踏段をチェーンで循環させます。踏段の前後のローラーを別のレールで案内し、乗客を運ぶ側では足を置く面を水平に保ちます。端で反転して内部を戻る踏段と、ロープ式のかご・つり合いおもりの動きを比べると、同じ回転でも運ぶ部品と戻り方が違うことが分かります。
モーターの回転が上下の移動になるところから、つり合い、速さと位置の制御、異常への備えへ。エレベーターを読むときは、動かす・保持する・異常を止めるという仕事を、それぞれの装置へ結び付けると説明しやすくなります。
よくある疑問
ロープを糸巻きのように巻き取る?
この記事のトラクション式では、駆動シーブとロープなどの摩擦で力を伝えます。糸巻きへロープを蓄える方式とは区別します。
つり合いおもりは、いつもかごと同じ重さ?
一般的には空のかごと、定格の積載量の一部を合わせた重さにつり合わせます。乗客の人数でかご側の重さは変わり、おもりがその都度同じ重さへ変わる仕組みではありません。
レールがかごを持ち上げる?
この記事のロープ式では、主ロープなどがかごをつり、レールは移動を案内します。非常止めがレールに作用して降下を止める仕事は別です。
毎階、非常止めで止まる?
通常はモーター制御で減速・着床し、巻上機のブレーキで保持・制動します。調速機と非常止めは異常な速度などへの備えで、日常の着床装置ではありません。
下がると必ず発電する?
進行方向だけでは決まりません。乗客を含むかごとおもりの重さ、運転状態などが関係します。重い側が下がるときにモーターを発電側へ使う回生運転があり、再利用には対応設備が必要です。
機械室レスならモーターはいらない?
専用の屋上機械室を不要にした構成でも、巻上機や制御装置は必要です。機器を小型化し、昇降路内などへ配置します。
油圧式にはロープがない?
プランジャーで直接かごを持ち上げる直接式のほか、プランジャーの動きでロープを引く間接式があります。油圧式を一律にロープなしと説明することはできません。
止まって扉が開かないときは?
非常連絡装置や表示された連絡方法を使い、管理者・保守担当の案内を待ちます。無理に扉を開けたり、自分で昇降路へ出たりしません。対応機能は設備により異なります。
参考資料・出典
原理の説明と図解の確認に使った資料です。特定製品の機能は一般原理と区別して扱っています。
- 東芝エレベータ:ロープ式エレベーター ↗
かご・おもり・巻上機、制御と着床、主ロープ・ガイドレール・調速機と非常止め・緩衝器、群管理の役割。図1・3の基本要素を照合。規格の閾値や部品の全機種共通形状は主張しない。 確認:2026-10-05
- 三菱電機の特許公報 JP7134365B2:エレベータ用駆動シーブ及びエレベータ ↗
シーブと懸架体の摩擦、巻上機モーター・ブレーキ、1:1つり方式、かご枠、レール、ベルト・ロープの違い。図1は単純化したロープの役割で、本発明の表面形状や材料を全機種へ当てはめない。 確認:2026-10-04
- 日立ビルシステム:節電対応運転サービス(2011年発表) ↗
一般的なかご・おもりのつり合い設定と、積載状態によるモーター負担の差。特定サービスの速度・削減率は一般化せず、図2も質量・人数・力の実測を示さない。 確認:2026-10-04
- 三菱電機:可変速システムの解説 ↗
かごとおもりの重さのバランスがモーター負担へ関わる説明。特定製品の可変速度や運行比率は引用しない。 確認:2026-10-04
- 日本エレベーター協会:エレベーターの安全対策 ↗
かご扉と乗場扉・施錠、調速機・非常止め・行き過ぎ検知、戸開走行保護の異なる役割。本文と図3の役割を照合し、無故障・絶対安全・全設置機の同一装備を保証しない。 確認:2026-10-04
- 国土交通省:エレベーターの主な安全装置等 ↗
機械室ありロープ式の主ロープと調速機、ブレーキ、レール側の非常止め、油・ばね緩衝器、戸開走行保護、過荷重・非常連絡装置の位置と役割。図3は構造寸法・配線・ロープ取り回し・楔形状を省く。 確認:2026-10-05
- 三菱電機ビルソリューションズ:よくあるご質問 ↗
回生運転と再利用、停電時自動着床と予備電源、インターホン連絡と係員の指示、点検の役割。特定構成の省電力率・非常運転時間は一般化しない。本文は検索エンジンが取得した同じ一次ページの本文で照合。 確認:2026-10-04
- 東芝エレベータ:マシンルームレスエレベーター ↗
屋上の専用機械室を不要にし、巻上機や制御機器を昇降路内へ配置するロープ式。機械室なしをモーターなしと説明しない。 確認:2026-10-04
- 東芝エレベータ:油圧式エレベーター ↗
電動ポンプとジャッキ、プランジャーで直接持ち上げる方式と、ロープを引く間接式の区別。機械室の有無と駆動方式を別の観点として扱う。 確認:2026-10-04
- 日本エレベーター協会:閉じ込め時の連絡について ↗
無理に脱出せず連絡を取り、救助を待つ案内。読者が行う救出・保守・非常止め解除の操作手順を掲載しない。検索エンジン取得の一次PDF本文で確認。 確認:2026-10-04
- 東芝エレベータ:エスカレーターの不思議(前編) ↗
エスカレーターへの回遊段落:踏段チェーンの循環、前後のローラーとレール、水平な踏板と反転して戻る側。 確認:2026-10-05
説明・図解に気になる点がありましたか?
この記事の誤りを報告する ↗